Vérifie s'il existe une library pour le module que tu achète.
Le MPU-6050 en a une;
pour 1€;
https://www.ebay.com/itm/GY521-MPU-6...-/170881535422
(premier trouvé sur EBAY)
-----

Vérifie s'il existe une library pour le module que tu achète.
Le MPU-6050 en a une;
pour 1€;
https://www.ebay.com/itm/GY521-MPU-6...-/170881535422
(premier trouvé sur EBAY)
- aimants néodyme : https://fr.aliexpress.com/item/50pcs...ceBeautifyAB=0
- accéléromètre : https://fr.aliexpress.com/item/MPU-6...ceBeautifyAB=0
- carte Arduino : https://fr.aliexpress.com/item/Nano-...ceBeautifyAB=0
Ai-je tout ce qu'il me faut et est-ce que tous correspond à ce que vous m'aviez proposé ??? svp
Bjr à toi,
Tes liens ne ménent nulle part, apparemment!
Bonne journée
Perso, ils fonctionnent dur mon pc + mon tel......
Aliexepress est interdit de séjour sur futura ! LOL
Il faut copier le lien et le remettre sur une autre session de votre navigateur.
Si tu te lance dans le gyroscope etc ... , c est pas l'affaire de quelques jours d'étude.
Déjà si tu faisait un plan de ce que tu va faire , même à main lever.
Parce que si tu exploite le gyroscope ça signifie au moins 4 électro-aimants sur le mobile et son énergie et son cerveau ainsi que la commande des électro-aimants.
Bonjour,
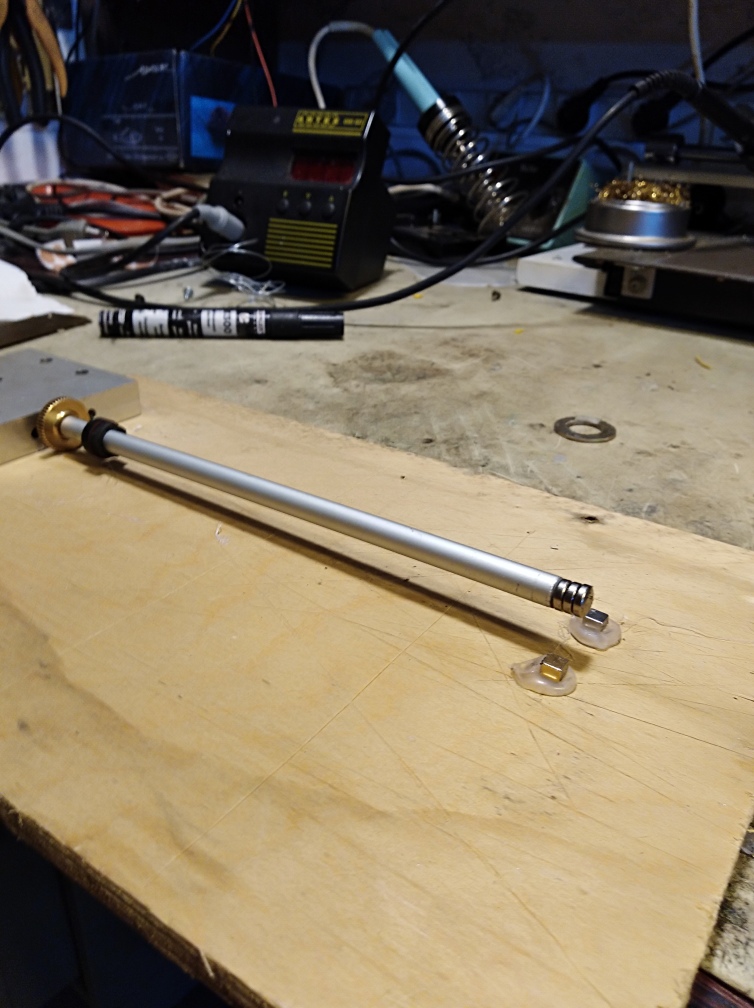
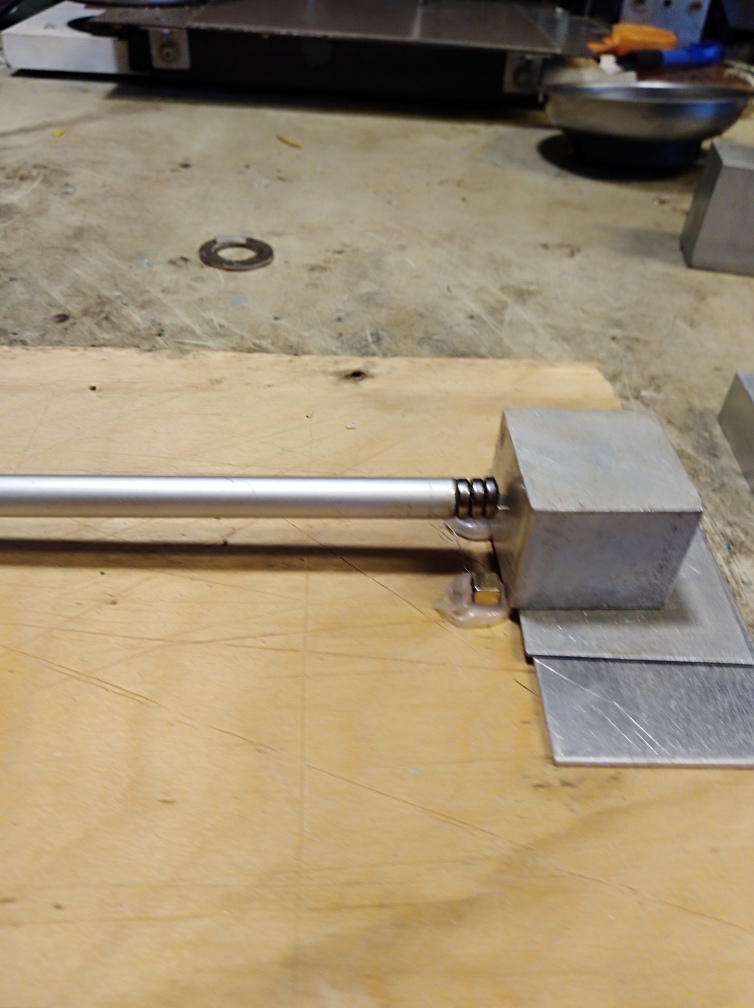
Petit test (voir photo) inspiré du moteur mendocino.
lévitation1.jpglévitation2.jpg
Dans la 2e photo, j'ai ajouté un morceau d'aluminium pour amortir très efficacement les oscillations autour du point d'équilibre (courants de foucault)
Dans un premier temps mettre des aimants des 2 côtés (ici 1 coté) en laissant un point d'appui qui reprend l'effort axial qui repousse vers la gauche la barre sustentée.
Dans un second temps supprimer le point d'appui et le remplacer par un ensemble aimant (sur l'axe de la barre) et un électroaimant sur la partie fixe. L’électroaimant doit repousser l'aimant (la barre).
Contrôler la répulsion en mesurant à l'aide d'une barrière lumineuse la position axiale de la barre. Le microcontrôleur ajuste le courant dans la bobine (via une sortie PWM) en fonction du signal envoyé par le capteur optique via une entrée analogique du microcontrôleur
Un seul degré de liberté est ici contrôlé, les autres degrés s'autostabilisent de par la position des aimants
Bonjour,
C'est là que cela va devenir rigolo!Dans un second temps supprimer le point d'appui et le remplacer par un ensemble aimant (sur l'axe de la barre) et un électroaimant sur la partie fixe. L’électroaimant doit repousser l'aimant (la barre).
JR
l'électronique c'est pas du vaudou!
Je vais faire ce que freepicbasic avait fait en 3D.... (même si honnêtement je sait pas faire la différence entre accéléromètre et gyroscope.... et je ne sait pas encore comment il fonctionne avec arduino...
Voir ici (la video) un contrôle de position par capteur optique.Envoyé par yvon l

Attention la méthode par attraction demande un gros électroaimant car il faut que ce dernier soit relativement éloigné de l'aimant pour assurer un semblant de linéarité entre la force et la position.
http://genie-electrique.insa-strasbo.../abenvenuti01/
Bonsoir
attention faire léviter par attraction n'est pas dual de par répulsion,de la lecture!
http://paris2007.udppc.asso.fr/docac...2008083749.pdf
https://www.google.com/url?sa=t&rct=...QOY7J474eACMOr
JR
l'électronique c'est pas du vaudou!